Un equipo de la Universidad de California en Berkeley y la Universidad de Stanford desarrolló un sistema de inteligencia artificial que permite a los robots humanoides adquirir y combinar movimientos complejos. Gracias a esta tecnología, una máquina logró correr, dar patadas giratorias y completar volteretas aéreas.
El sistema se llama BeyondMimic y fue presentado en un estudio publicado en la revista Science Robotics. La investigación busca superar una limitación habitual: cada acción requiere programación y entrenamiento específicos.
Para evitar esa limitación, los investigadores reunieron unas 2,5 horas de movimientos humanos, entre ellos caminatas, carreras, saltos, bailes, patadas de artes marciales y volteretas laterales.
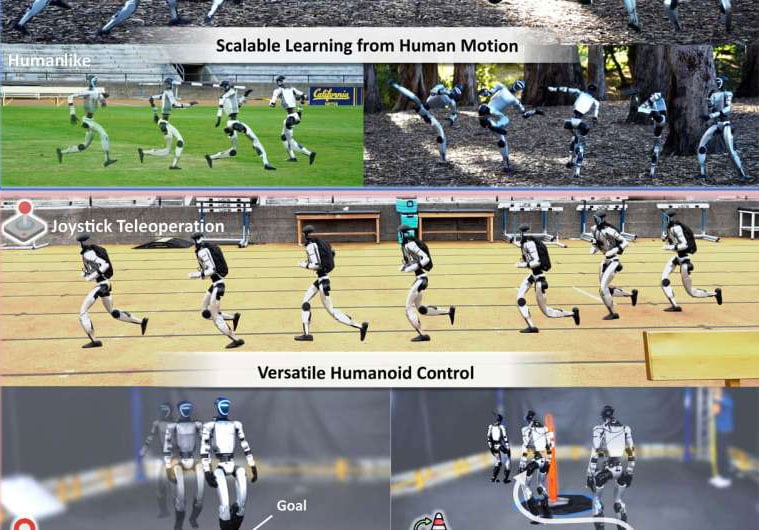
A partir de esos datos, el programa aprendió a trasladar las acciones al G1, un modelo de robot. El proceso requirió adaptar cada movimiento a las características de la máquina, como el peso de su estructura, sus articulaciones y la capacidad de sus motores.
De esa manera, el robot no se limita a reproducir una secuencia exacta. El sistema busca que pueda usar los movimientos aprendidos en distintas situaciones y pasar de una acción a otra sin que los investigadores deban entrenarlo de nuevo para cada tarea.
Adaptación de movimientos humanos al cuerpo del robot
El equipo utilizó aprendizaje por refuerzo, una técnica mediante la cual un algoritmo recibe recompensas o penalizaciones según el resultado de sus decisiones. En este caso, el controlador fue premiado cuando lograba acercarse a las posiciones, velocidades y orientaciones presentes en las demostraciones humanas.
A la vez, el entrenamiento aplicó castigos cuando el robot generaba movimientos bruscos, alcanzaba ángulos de articulación riesgosos o producía contactos no deseados entre partes de su estructura. Así, el sistema debía encontrar formas físicamente viables de reproducir una acción y mantener el equilibrio.

Según los autores, el método logró que un mismo esquema de entrenamiento dominara conductas muy distintas. El G1 pudo ejecutar carreras, patadas con giro, saltos, posturas de equilibrio, movimientos de baile, desplazamientos a cuatro apoyos y volteretas laterales aéreas.
La diferencia con otros trabajos radica en que los modelos anteriores solían necesitar un controlador específico para cada objetivo. Si una máquina había sido entrenada para caminar, por ejemplo, no necesariamente podía pasar a correr, esquivar un obstáculo o responder a un control manual sin ajustes adicionales. BeyondMimic busca reducir esa dependencia de entrenamientos separados.
Un modelo resume los movimientos y los combina según la tarea
La segunda parte de BeyondMimic utiliza un autoencoder variacional, un modelo que reduce información compleja a una versión más simple. En este caso, toma los movimientos aprendidos por el robot y los organiza en una representación interna que conserva los datos necesarios para ejecutarlos.
Esa representación reúne la relación entre la posición del cuerpo, la velocidad y el equilibrio. Luego, otro componente del sistema la traduce en órdenes concretas para los motores del robot.
Con esa base, los investigadores entrenaron un modelo de difusión. Durante el entrenamiento, el sistema recibió secuencias que combinaban el estado físico previsto del robot con la información resumida de cada movimiento. Los datos se alteraban con ruido y el modelo debía reconstruir la secuencia original.

Este proceso le permitió aprender cómo se conectan unas acciones con otras. Así, puede generar movimientos de acuerdo con un objetivo y no solo repetir las secuencias con las que fue entrenado.
Los autores también utilizaron una técnica de guía que orienta al modelo durante la ejecución. Gracias a ella, BeyondMimic pudo afrontar tareas que no formaban parte de los datos iniciales, como completar fragmentos de movimiento, responder a una palanca de mando y evitar obstáculos.
Las pruebas en el G1 confirmaron la transferencia al robot real
Después de validar el sistema en simulaciones, los investigadores llevaron la tecnología al robot G1. Para ello, seleccionaron 30 secuencias de movimiento y comprobaron si la máquina podía ejecutarlas en condiciones reales.
Este paso permitió evaluar factores que no siempre se reproducen con exactitud en una simulación, como la fricción del suelo, las variaciones en el funcionamiento de los motores y los desequilibrios durante el desplazamiento.

Además de medir el desempeño técnico, el equipo analizó cómo percibían las personas los movimientos del robot. En la prueba participaron 77 voluntarios, que compararon las caminatas y carreras generadas por BeyondMimic con las producidas por el controlador estándar.
El 70,8% de las comparaciones señaló que los movimientos de BeyondMimic parecían más naturales y cercanos a los humanos. El resultado indica que el sistema generó trayectorias menos rígidas que las del controlador convencional.
Próximos pasos: más robots y más movimientos
Los humanoides podrían utilizarse en el futuro en tareas físicas dentro de depósitos, fábricas, hogares o escenarios donde el diseño pensado para operar en espacios humanos represente una ventaja. Para que esa aplicación sea viable, deberán actuar de forma segura frente a entornos cambiantes y ejecutar más que un pequeño catálogo de rutinas.
El estudio propone una vía para entrenar comportamientos físicos diversos a partir de datos de movimiento humano y para reutilizar esas habilidades en tareas nuevas. Los próximos ensayos podrían incorporar un conjunto más amplio de acciones, condiciones del entorno más exigentes y otras plataformas robóticas con estructuras diferentes a la del G1.