El brazo robótico puede reproducir con precisión milimétrica los movimientos del brazo humano, desde el ensamblaje de un automóvil hasta una cirugía mínimamente invasiva. Su capacidad de repetir tareas sin pérdida de calidad y de operar en entornos peligrosos lo convirtió en una de las herramientas centrales de la automatización industrial y en un componente clave de la robótica colaborativa que atraviesa hoy distintos sectores productivos.
Un brazo robótico es un dispositivo programable cuyo comportamiento se asemeja al de una extremidad humana, ya sea como mecanismo autónomo o como parte de un sistema robótico más amplio. Sus componentes están unidos mediante articulaciones que permiten movimiento rotativo o desplazamiento lineal.
Seis componentes conforman la anatomía del brazo robótico
De acuerdo con Esneca Business School, todo brazo robótico está compuesto por una serie de elementos fundamentales. La estructura mecánica constituye el soporte físico: un conjunto de segmentos rígidos que toman prestada la terminología del cuerpo humano (cintura, hombro, brazo, codo, muñeca) para describir sus partes.
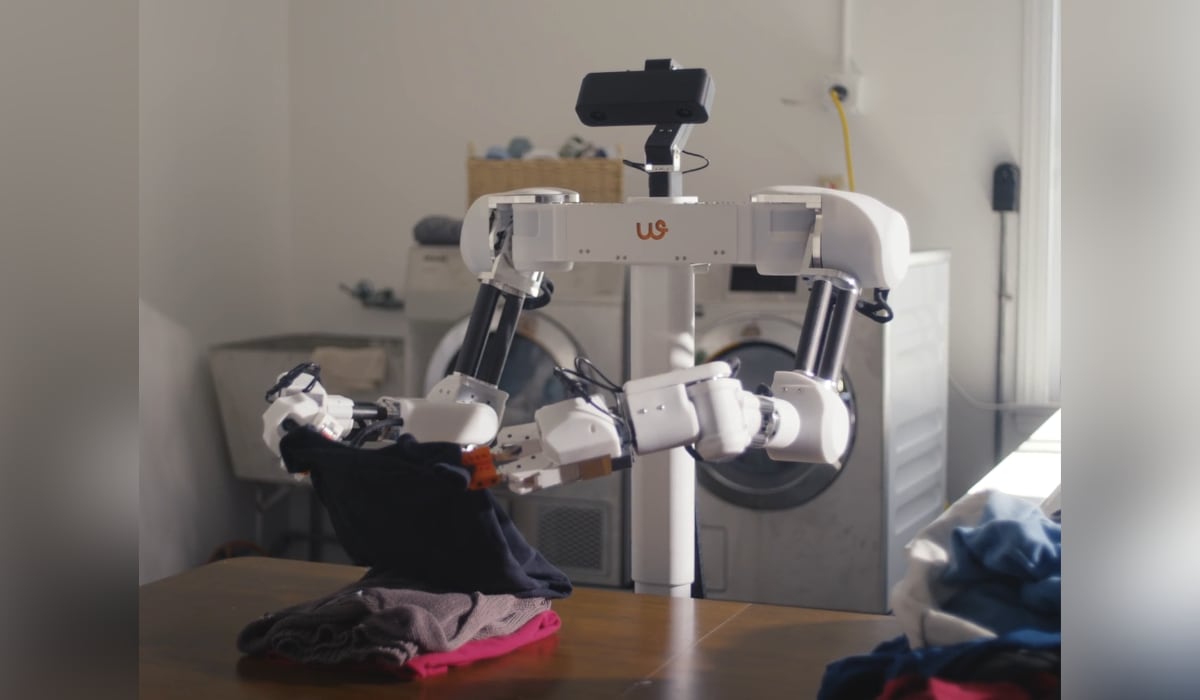
El material más habitual en aplicaciones industriales es el acero o el aluminio de alta resistencia, mientras que en robótica quirúrgica o aeroespacial, donde el peso resulta crítico, se emplean materiales compuestos de carbono y titanio.
Las articulaciones son los puntos de unión entre segmentos que permiten el movimiento, y cada una añade un grado de libertad al robot. Un brazo robótico de seis grados de libertad, el estándar en la industria, puede posicionar su efector final en cualquier punto y orientación dentro de su alcance. Estas articulaciones se clasifican en rotacionales, que generan giro alrededor de un eje, y prismáticas, que producen desplazamiento lineal.
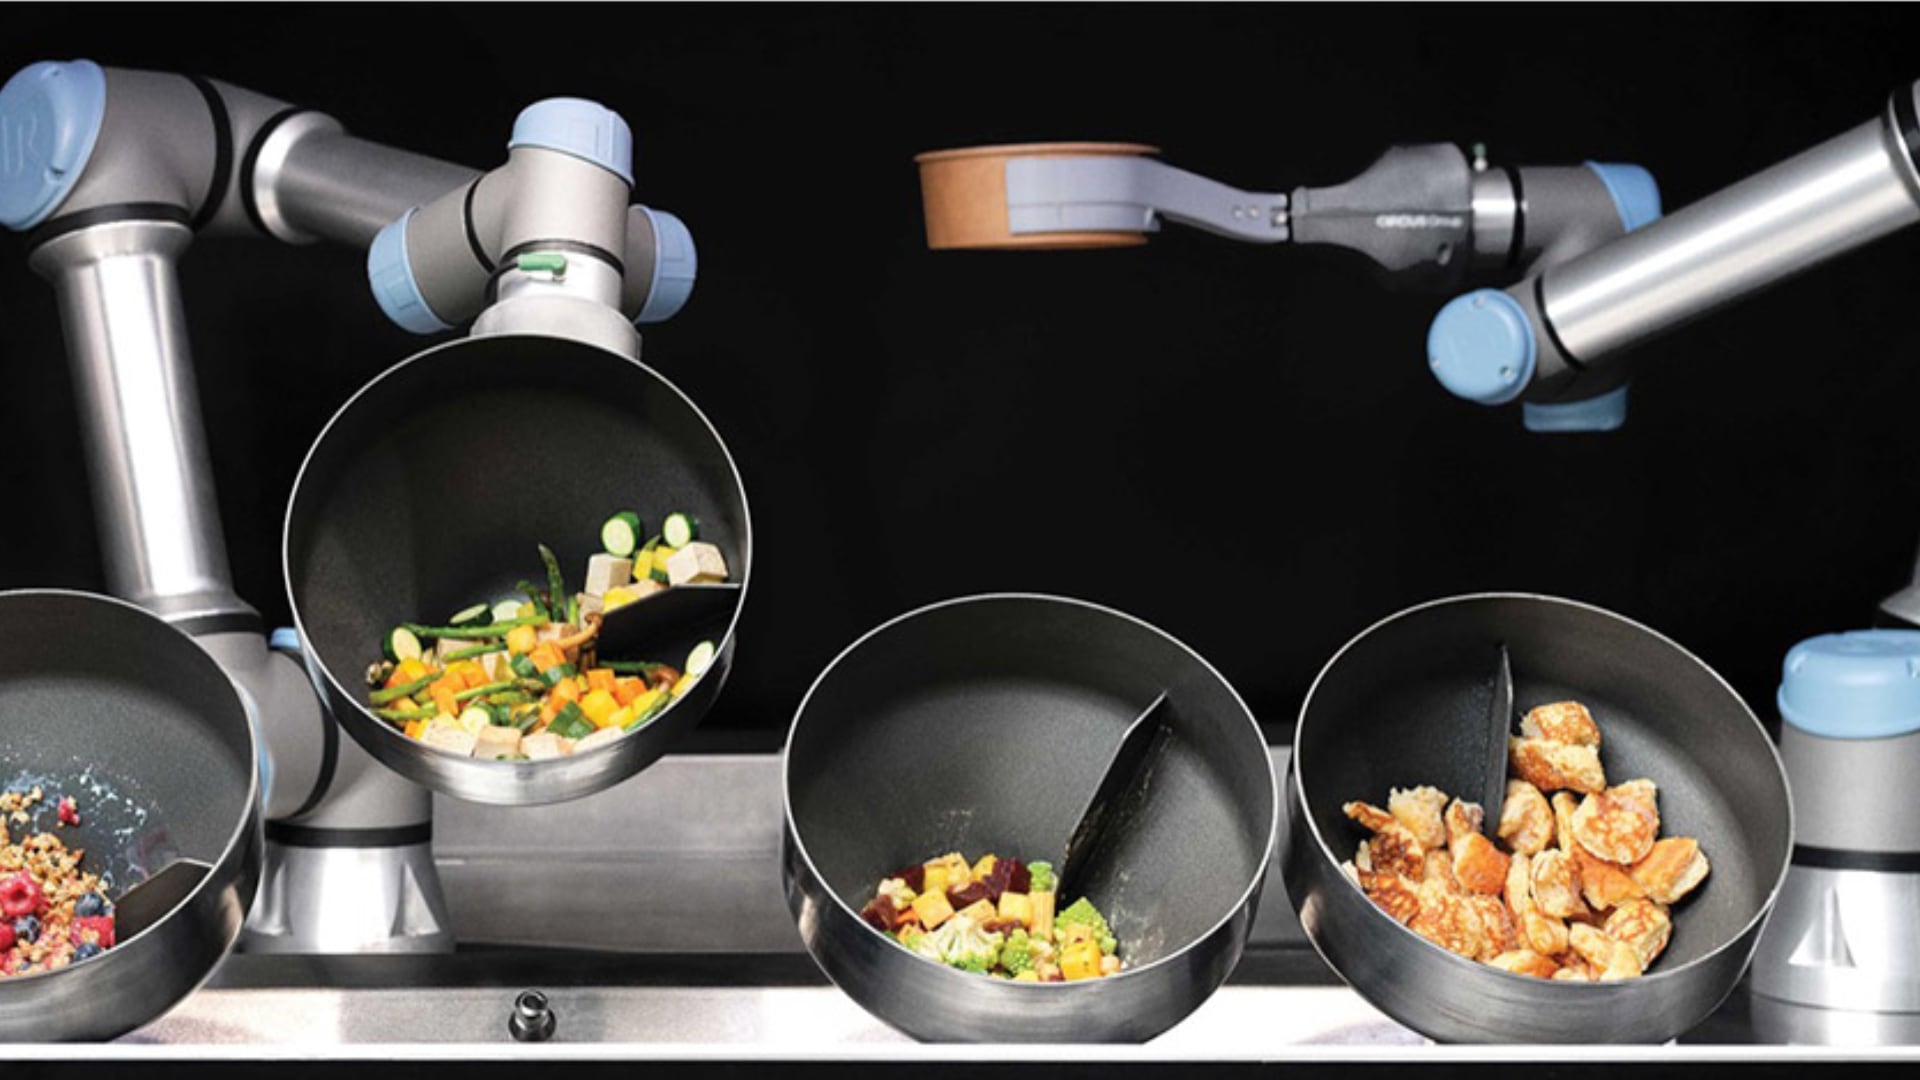
Los actuadores funcionan como los músculos del brazo robótico y generan el movimiento en cada articulación. Los servomotores eléctricos son los más utilizados por su precisión y facilidad de control, mientras que los sistemas hidráulicos se reservan para fuerzas elevadas y los neumáticos para tareas que requieren velocidad y ligereza.
Los sensores actúan como los órganos de los sentidos del sistema y permiten conocer su estado y percibir el entorno. Entre los más comunes se encuentran los encoders, que miden la posición angular de cada articulación; las celdas de carga, que registran fuerzas y pares en el efector final; y las cámaras de visión artificial, que identifican y localizan objetos.
El controlador cumple la función de cerebro: recibe la información de los sensores, ejecuta los algoritmos de control y envía las órdenes a los actuadores. Incluye tanto el hardware, como procesador y tarjetas de comunicación, como el software encargado de la cinemática y la planificación de trayectorias.
El efector final, por su parte, es la pieza que interactúa directamente con el entorno y puede consistir en una pinza mecánica, una ventosa, una boquilla de soldadura o un bisturí en el caso de la robótica quirúrgica.
Cinco configuraciones definen los tipos de brazo robótico
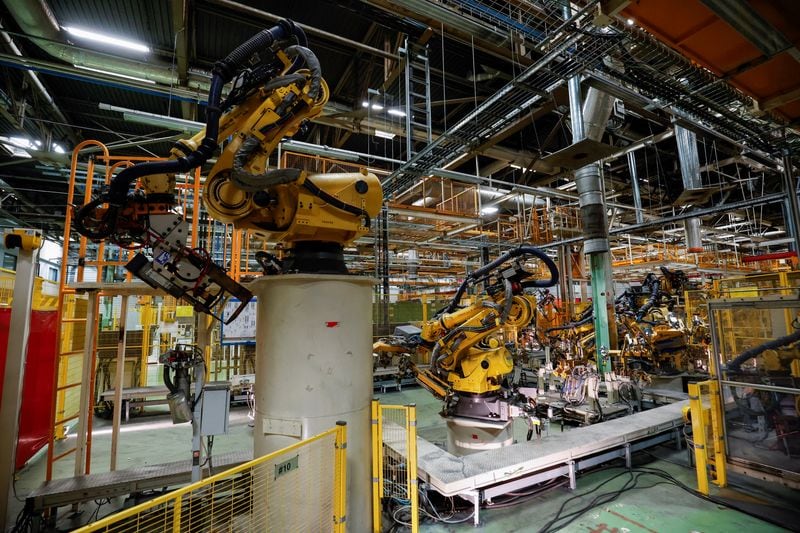
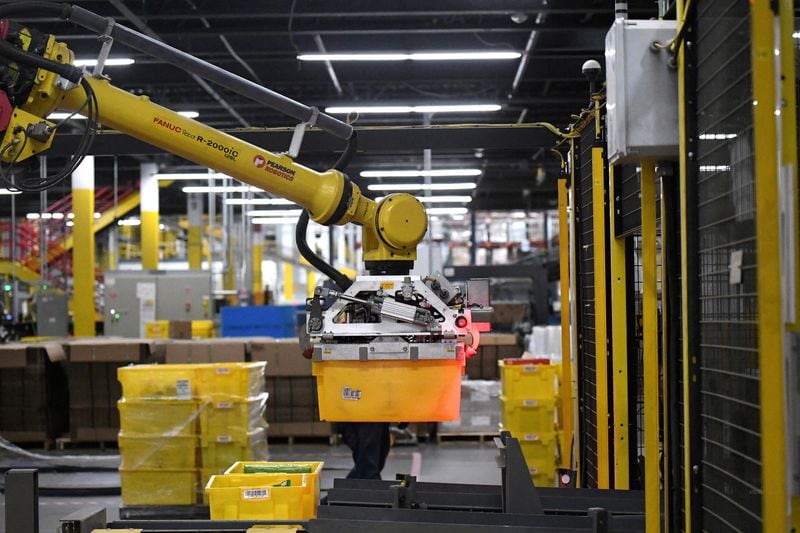
Los brazos robóticos se clasifican según su configuración cinemática, que determina el tipo de movimientos que pueden ejecutar. El brazo articulado es el más común y el que más se asemeja a la anatomía humana, con múltiples articulaciones rotacionales que le otorgan gran libertad de movimiento; se emplea en soldadura, pintura, ensamblaje y tareas de pick and place, principalmente en modelos de seis y siete grados de libertad.
El robot SCARA combina articulaciones rotacionales en el plano horizontal con una articulación prismática para el desplazamiento vertical, lo que lo hace apto para ensamblaje e inserción de piezas con alta velocidad, sobre todo en las industrias electrónica y farmacéutica.
El robot delta, con su estructura paralela de tres brazos conectados a una plataforma móvil, destaca por la velocidad: puede ejecutar hasta 150 operaciones de pick and place por minuto, lo que lo convierte en la opción más rápida para clasificación y empaquetado en la industria alimentaria y de consumo.
El brazo cartesiano o de pórtico cuenta con tres articulaciones prismáticas que generan movimiento lineal en los ejes X, Y y Z, una configuración precisa que se utiliza en mecanizado CNC, impresión 3D y corte por láser.
Por último, los cobots, o brazos robóticos colaborativos, están diseñados para trabajar junto a personas de forma segura, ya que pueden detectar la presencia humana y moderar su fuerza y velocidad. Empresas como Universal Robots, KUKA y Fanuc lideran este mercado, que registró un crecimiento sostenido en pequeñas y medianas empresas.
De la industria automotriz al espacio exterior
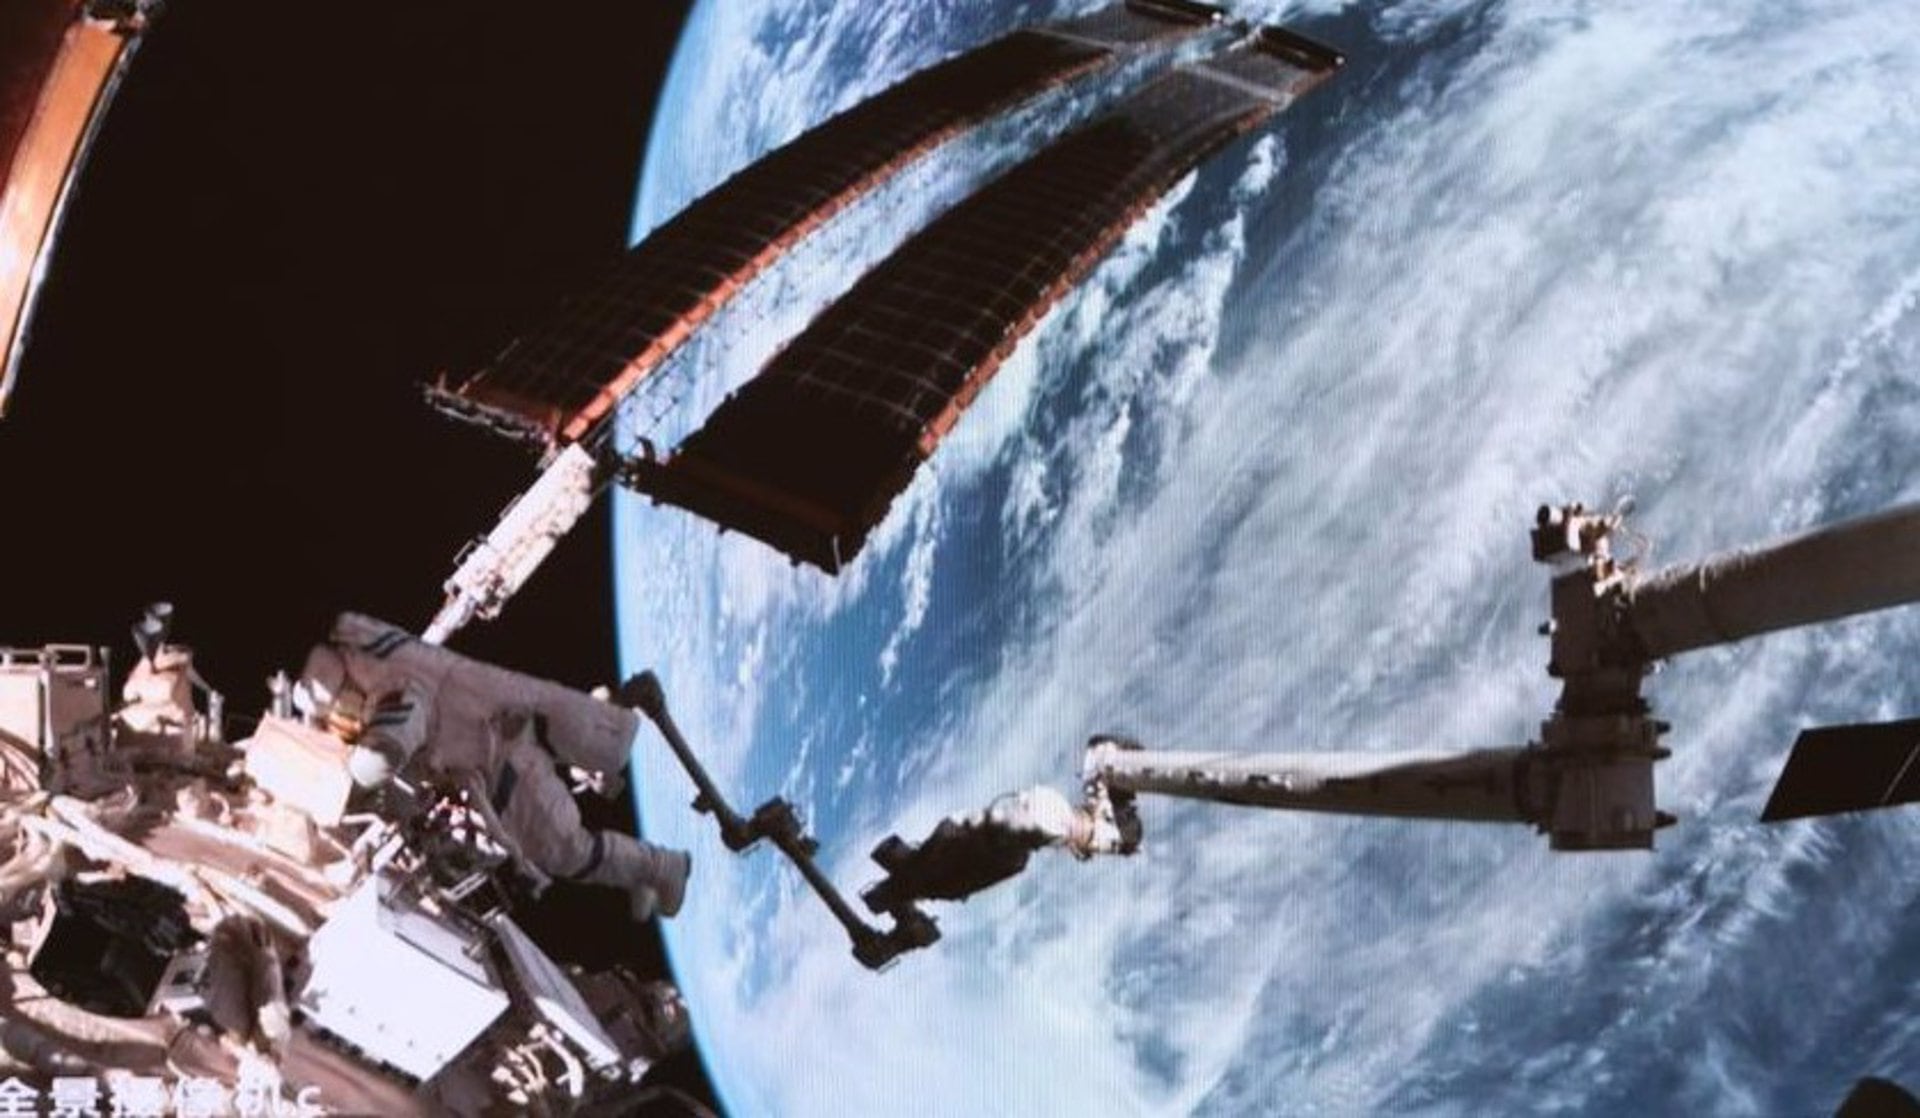
Los brazos robóticos se utilizan en fábricas de automóviles para el ensamblaje de estructuras, el transporte de materiales pesados y, en las etapas finales, para tareas de pintado mediante rotaciones controladas. En el ámbito espacial, el Sistema de Manipulación Remota agrupa brazos mecánicos instalados en el transbordador espacial, operados a distancia para inspeccionar satélites y gestionar la carga y descarga de material.
Su aplicación también se extiende a espacios frecuentados por personas, como zonas verdes, sistemas de seguridad ciudadana o limpieza de vías públicas, así como a entornos cerrados donde interactúan con población vulnerable, entre ellos niños, adultos mayores o personas con discapacidad.
La inteligencia artificial y los materiales flexibles marcan la evolución del sector
La incorporación de inteligencia artificial, visión por computadora y nuevos materiales impulsa una transformación acelerada en este campo. Los brazos robóticos con inteligencia artificial pueden aprender de la experiencia, adaptarse a variaciones en piezas o entornos y tomar decisiones en tiempo real sin necesidad de programación específica para cada situación.
El desarrollo de la háptica avanzada permite percibir y reproducir sensaciones táctiles con fidelidad creciente, una capacidad que abre posibilidades en cirugía robótica y en la manipulación de objetos frágiles. En paralelo, los robots blandos, fabricados con materiales flexibles y deformables, ofrecen la posibilidad de interactuar de forma segura tanto con objetos delicados como con personas.